


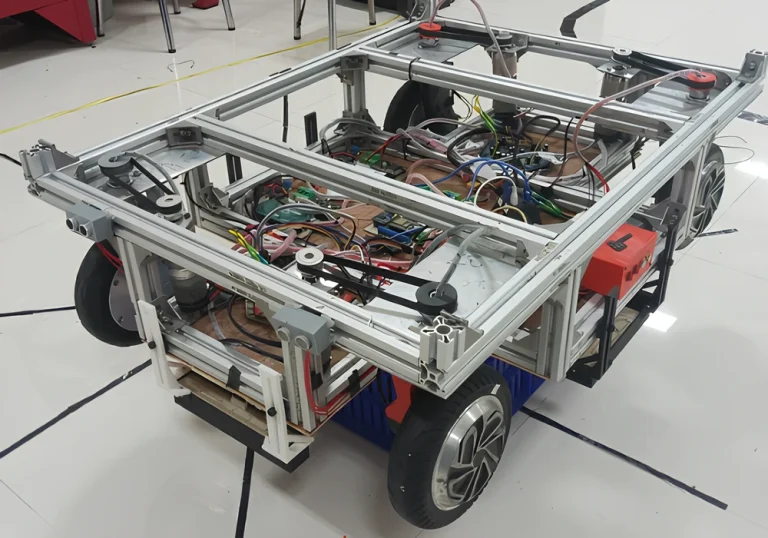
VOKASI NEWS – Perkembangan teknologi industri pada era Revolusi Industri 5.0 mendorong hadirnya berbagai inovasi di bidang otomatisasi dan robotika. Salah satu teknologi yang banyak digunakan adalah Automated Guided Vehicle (AGV), yaitu robot yang berfungsi memindahkan material secara otomatis. Namun, sebagian besar AGV konvensional masih memiliki keterbatasan dalam fleksibilitas dan kemampuan bermanuver, terutama pada jalur yang sempit, rumit, serta memiliki banyak tikungan tajam.
Oleh karena itu, dikembangkan inovasi AGV pengantar barang yang menggabungkan mekanisme penggerak swerve drive dengan sistem navigasi line following. Kombinasi tersebut dirancang untuk meningkatkan kemampuan robot dalam bergerak secara lebih fleksibel tanpa mengurangi ketepatan navigasi.
Integrasi Sensor Presisi dan Algoritma Kontrol PID
Sistem navigasi pada robot memanfaatkan 17 sensor inframerah analog. Sebanyak tujuh sensor ditempatkan di bagian depan untuk membaca lintasan utama. Sementara itu, sepuluh sensor lainnya dipasang pada sisi kiri dan kanan robot.
Data yang diperoleh dari sensor depan diolah menggunakan metode weighted average. Metode tersebut menghasilkan estimasi posisi garis secara kontinu dengan tingkat presisi yang tinggi. Selanjutnya, nilai selisih posisi atau error digunakan sebagai masukan bagi algoritma Proportional-Integral-Derivative (PID).
Algoritma PID berfungsi meminimalkan error sekaligus menghasilkan instruksi rotasi yang proporsional. Dengan demikian, pergerakan robot menjadi lebih halus, stabil, dan mampu mengikuti lintasan secara akurat.
Peran Logika Kontrol Bersyarat dan Inverse Kinematics
Berbeda dengan sensor depan, sensor pada sisi kiri dan kanan robot tidak digunakan untuk perhitungan matematis secara berkelanjutan. Sebaliknya, sensor tersebut berfungsi sebagai pemicu logika biner (binary trigger). Sistem tersebut memungkinkan robot mengambil keputusan saat menghadapi persimpangan, melakukan belokan tajam, maupun berhenti di titik akhir pengiriman.
Selanjutnya, seluruh perintah gerak diproses menggunakan perhitungan Inverse Kinematics. Algoritma ini mengubah instruksi gerak menjadi perintah khusus bagi keempat roda swerve drive. Perintah tersebut meliputi pengaturan sudut kemudi motor dan kecepatan putaran (RPM). Selain itu, proses komputasi didukung arsitektur multi-node berbasis mikrokontroler ESP32 sehingga risiko kegagalan interupsi selama proses perhitungan dapat diminimalkan.
Hasil Pengujian Sistem
Berdasarkan hasil pengujian, integrasi perangkat keras dan perangkat lunak mampu bekerja secara optimal. Sistem navigasi line following berhasil mempertahankan posisi robot tetap berada di atas lintasan lakban hitam.
Selain itu, pengujian Inverse Kinematics menunjukkan tingkat akurasi yang tinggi. Rata-rata error kecepatan linier hanya mencapai 0,54 persen, sedangkan error sudut kemudi sebesar 2,73 persen. Nilai error pada sudut kemudi disebabkan oleh kelonggaran mekanis (backlash) pada sistem transmisi. Meskipun demikian, nilai tersebut masih berada dalam batas toleransi yang aman.
Robot juga dilengkapi dengan logika slew limiter yang secara otomatis mengurangi kecepatan saat melewati tikungan tajam. Dengan demikian, gaya sentrifugal dapat dikurangi, robot tidak mudah tergelincir, dan material yang dibawa tetap aman selama proses pengiriman.
Manfaat dan Kontribusi terhadap SDGs
Penerapan prototipe AGV memberikan manfaat dalam meningkatkan efisiensi transportasi material, baik di lingkungan industri maupun laboratorium. Selain itu, penggunaan robot ini dapat mengurangi ketergantungan pada tenaga manusia sekaligus menekan risiko kecelakaan kerja akibat proses pemindahan material secara manual.
Inovasi tersebut juga mendukung pencapaian Sustainable Development Goals (SDGs). Pada SDG 9 (Industry, Innovation and Infrastructure), pengembangan AGV berbasis swerve drive berkontribusi terhadap inovasi teknologi dan penguatan infrastruktur logistik modern. Di sisi lain, teknologi ini juga mendukung SDG 8 (Decent Work and Economic Growth) melalui penciptaan lingkungan kerja yang lebih produktif, aman, dan efisien.
[BACA JUGA: Mengapa Pekerja Fabrikasi Rentan Mengalami Heat Strain? Kenali Penyebab dan Pencegahannya]
Penulis: Dion Malaysandy
Editor: Sinta Rahmah (Tim Vokasi Branding)



