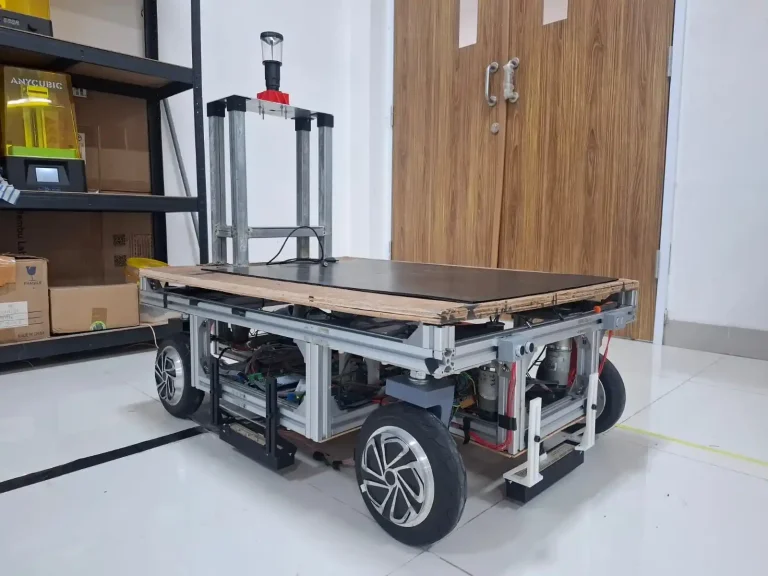
VOKASI NEWS – Seiring perkembangan teknologi robotika, penerapan sistem otomasi pada sektor industri dan pergudangan juga mengalami peningkatan yang signifikan. Salah satu teknologi yang banyak digunakan adalah Automated Guided Vehicle (AGV). AGV merupakan robot yang mampu bergerak pada jalur yang telah ditentukan dan menjalankan tugas pengantaran barang tanpa campur tangan manusia. AGV banyak dimanfaatkan untuk proses pengangkutan barang karena efisien mengurangi beban kerja yang bersifat berulang, serta meminimalkan kesalahan dalam proses distribusi barang. Namun, pada keadaan sesungguhnya di pergudangan, seringkali ada halangan pada lintasan AGV yang dapat mengganggu pergerakan AGV. Robot ini dirancang sebagai alternatif sistem navigasi yang lebih adaptif dibandingkan metode line following.
Inovasi Robot AGV Berbasis Vision-Based Navigation
Berangkat dari permasalahan tersebut, mahasiswa Program Studi D-IV Teknologi Rekayasa Instrumentasi dan Kontrol (TRIK), Fakultas Vokasi Universitas Airlangga, berhasil mengembangkan sebuah robot AGV dengan sistem navigasi berbasis kamera (vision-based navigation). Sistem tersebut memungkinkan robot bergerak menuju titik tujuan sekaligus menghindari halangan di lintasan secara otomatis. Dengan dimensi tubuh sebesar 90 × 60 cm, robot ini dirancang menyerupai troli pengangkut barang. Robot dapat digunakan untuk mendistribusikan barang menuju lokasi tujuan secara interaktif berdasarkan koordinat yang diberikan oleh pengguna.
Integrasi Sensor dan Metode Deteksi Halangan Berbasis YOLO
Robot ini mengintegrasikan odometri, sensor jarak, sensor Kompas, dan kamera omni 360°. Metode pendeteksian menggunakan model image processing berbasis YOLO untuk mengenali halangan berupa kardus di lintasan. Model deteksi tersebut dilatih dan menghasilkan tingkat keyakinan deteksi sebesar 97%. Ketika kamera dan sensor mendeteksi adanya halangan di lintasan, robot akan secara otomatis bermanuver menghindar ke arah yang aman dan tetap melanjutkan perjalanan ke titik tujuan dengan akurat. Metode penghindaran rintangan yang diterapkan adalah Reactive Obstacle Avoidance, yaitu metode yang menghasilkan respons secara langsung berdasarkan informasi dari kamera dan sensor tanpa memerlukan proses perencanaan jalur (path planning) yang kompleks.
Hasil Pengujian Kinerja Navigasi dan Penghindaran Rintangan
Berdasarkan hasil pengujian, robot berhasil menjalankan fungsi navigasi dan penghindaran rintangan dengan baik. Sistem mampu bergerak menuju koordinat tujuan, mendeteksi rintangan, melakukan manuver penghindaran, serta mempertahankan orientasinya. Berdasarkan pengujian pengantaran barang yang dilakukan, nilai rata-rata akurasi posisi X sebesar 85,52%, posisi Y sebesar 88,32% dan orientasi robot 99,99% serta persentase keberhasilan melewati seluruh halangan sebesar 100%.
Kontribusi terhadap Industri 4.0 dan Sustainable Development Goals (SDGs)
Pengembangan robot ini menunjukkan bahwa integrasi beberapa sensor tersebut mampu menghasilkan sistem AGV yang adaptif terhadap perubahan lingkungan. Ke depan, inovasi ini diharapkan dapat menjadi salah satu solusi dalam mendukung transformasi industri menuju sistem logistik yang lebih cerdas, efisien, dan fleksibel sesuai dengan konsep Industri 4.0. Selain itu, penelitian ini juga berkontribusi terhadap pencapaian Sustainable Development Goals (SDGs), khususnya SDG 9 (Industry, Innovation and Infrastructure) melalui pengembangan teknologi robotika yang inovatif untuk meningkatkan produktivitas industri, serta SDG 8 (Decent Work and Economic Growth) untuk mendukung terciptanya proses kerja yang lebih efisien melalui pemanfaatan teknologi robotika dalam proses pengangkutan barang.
[BACA JUGA: Variasi Posisi Pasien Tingkatkan Keberhasilan Visualisasi Pankreas pada USG]
Penulis: Yusuf Ilham Ramadhan
Editor: Aghnia Faizatus (Tim Branding Vokasi)