


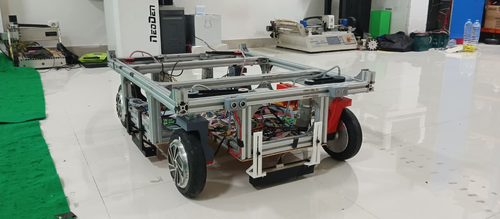
VOKASI NEWS – Otomasi industri terus berkembang untuk meningkatkan efisiensi proses produksi dan distribusi barang. Salah satu teknologi yang semakin banyak diterapkan adalah Automated Guided Vehicle (AGV), yaitu robot yang mampu mengangkut material secara otomatis tanpa memerlukan operator. Namun, sebagian besar AGV konvensional masih memiliki keterbatasan saat bermanuver karena menggunakan sistem differential drive atau Ackermann steering.
Menjawab tantangan tersebut, mahasiswa Fakultas Vokasi Universitas Airlangga mengembangkan robot AGV berbasis swerve drive dengan menerapkan algoritma inverse kinematics. Inovasi ini dirancang agar robot mampu bergerak lebih fleksibel, presisi, dan stabil saat melakukan pengangkutan barang di lingkungan industri.
Sistem Swerve Drive Tingkatkan Fleksibilitas Gerak
Robot AGV yang dikembangkan menggunakan empat roda swerve drive independen. Setiap roda dapat berputar sekaligus mengubah arah secara terpisah sehingga robot mampu bergerak ke berbagai arah tanpa harus memutar badan kendaraan terlebih dahulu.
Setiap modul roda dilengkapi motor Brushless Direct Current (BLDC) sebagai penggerak utama dan motor PG45 sebagai aktuator steering. Sistem dikendalikan oleh mikrokontroler ESP32 sebagai master yang berkomunikasi dengan dua Arduino Mega sebagai slave melalui protokol Controller Area Network (CAN Bus) menggunakan modul MCP2515.
Untuk menjaga orientasi robot selama bergerak, sistem juga memanfaatkan sensor heading angle CMPS14 yang memantau arah gerak secara real-time.
Algoritma Inverse Kinematics Hasilkan Kendali yang Presisi
Hasil pengujian menunjukkan algoritma inverse kinematics mampu mengendalikan arah roda dengan tingkat akurasi yang tinggi. Nilai akurasi steering pada seluruh roda berada pada kisaran 92,78 persen hingga 98,61 persen.
Roda depan kiri menghasilkan tingkat presisi tertinggi, sedangkan roda belakang kanan mencatat akurasi paling rendah. Meskipun demikian, seluruh roda tetap mampu mengikuti sudut pergerakan yang telah diperintahkan sistem.
Pengujian orientasi badan robot juga memperlihatkan kestabilan yang sangat baik. Nilai heading error maksimum hanya mencapai 1,7 derajat, sedangkan kesalahan terkecil sebesar -0,1 derajat. Hasil tersebut menunjukkan robot mampu mempertahankan arah gerak secara konsisten selama proses steering berlangsung.
Tetap Andal Saat Membawa Beban
Penelitian juga menguji performa robot dengan variasi beban mulai dari tanpa beban hingga 15,3 kilogram. Pada beban ringan 5,5 kilogram, akurasi beberapa roda justru mengalami peningkatan karena tekanan roda terhadap lantai membuat sistem steering menjadi lebih stabil. Kondisi tersebut mampu mengurangi getaran dan efek backlash pada mekanisme kemudi.
Namun, ketika beban meningkat menjadi 10,7 kilogram dan 15,3 kilogram, tingkat akurasi mulai menurun akibat bertambahnya beban mekanis yang harus ditanggung motor steering. Penurunan terbesar terjadi pada roda belakang kanan, meskipun sistem secara keseluruhan masih mampu bekerja dengan baik.
Robot Mampu Bergerak Omnidireksional Secara Akurat
Pengujian inverse kinematics juga dilakukan untuk mengevaluasi kemampuan robot bergerak menuju berbagai arah. Hasilnya menunjukkan robot memiliki tingkat akurasi rata-rata di atas 97 persen pada delapan sudut pengujian. Akurasi tertinggi mencapai 99,11 persen pada sudut 315 derajat, sedangkan akurasi terendah sebesar 97,33 persen pada sudut 45 derajat.
Perbedaan kecil pada nilai error terutama dipengaruhi variasi kecepatan putaran motor BLDC dan distribusi beban pada setiap roda. Meski demikian, hasil penelitian membuktikan bahwa model inverse kinematics yang dikembangkan mampu menghasilkan pergerakan omnidireksional secara stabil, presisi, dan sesuai dengan arah yang diperintahkan.
Pengembangan robot AGV berbasis swerve drive ini diharapkan dapat menjadi salah satu solusi untuk meningkatkan efisiensi sistem logistik dan pengangkutan material di sektor industri. Selain memiliki kemampuan manuver yang lebih baik dibandingkan sistem konvensional, robot juga mampu mempertahankan kestabilan saat membawa beban sehingga berpotensi mendukung proses otomatisasi industri di masa depan.
[BACA JUGA: Kepuasan Pengguna Teleradiologi menjadi Kunci Peningkatan Mutu Pelayanan Radiologi]
Penulis: Muhammad Reza Risdiansyah
Editor: Inviana (Tim Vokasi Branding)



